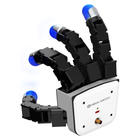
- Tres dedos y un pulgar, 16 articulaciones Cuatro dedos con cuatro articulaciones activas cada uno ofrecen 16 grados de libertad con control de corriente independiente, frente a nueve en la V5 de tres dedos.
- 1,84 Nm en la segunda articulación La segunda articulación de cada dedo utiliza una reducción de 576,7:1 para 1,84 Nm de par de bloqueo; las demás articulaciones usan 288,35:1 para 0,92 Nm.
- Carga de 15 kg con 1024 g Es la Allegro Hand de cuatro dedos más ligera y soporta hasta 15 kg, según el método de medición.
- Puntas con detección de presión en 360° Cada punta mide la presión del aire en todas las direcciones mediante un elemento capacitivo y cambia de color según la sensibilidad táctil.
- Cuatro tipos de punta Los tipos A a D cambian la forma en que se sostiene la punta de silicona, para un agarre firme, delicado, fuerte o lateral.
- ROS 2, MoveIt 2 e Isaac Sim El controlador ROS 2 Humble de Wonik aporta agarres predefinidos con fuerza ajustable y compatibilidad con MoveIt 2 e Isaac Sim para una mano derecha o izquierda.
- CAN a 500 Hz con UXD La mano funciona por CAN a 500 Hz con una alimentación de 24,0 V, 5,0 A y 120 W, y la aplicación Allegro Hand UXD se encarga de la monitorización y la generación de posturas.


Descripción
La Wonik Allegro Hand V5 Plus es la mano robótica diestra de cuatro dedos de Wonik Robotics con puntas táctiles: tres dedos y un pulgar, cuatro articulaciones activas por dedo y 16 grados de libertad, cada articulación con control de corriente independiente. Pesa 1024 g y soporta hasta 15 kg, según el método de medición.
La Plus es la V5 con pulgar. Donde la V5 de tres dedos tiene nueve articulaciones, la Plus opone un pulgar a tres dedos para lograr agarres similares a los humanos, y la segunda articulación de cada dedo utiliza una reducción de 576,7:1 para alcanzar 1,84 Nm de par de bloqueo, frente a 0,92 Nm con 288,35:1 en las demás articulaciones. La resolución articular es de 0,088°. Es adecuada para la investigación en agarre y manipulación dentro de la mano, la teleoperación y el aprendizaje robótico montada en un brazo.
Cada punta de los dedos es un sensor táctil omnidireccional de 360°: un elemento capacitivo mide la presión del aire en el interior de una punta de silicona con forma de dedo, y la punta cambia de color según la sensibilidad táctil. Los tipos de punta A a D equilibran el soporte y la superficie de detección para agarres firmes, delicados, fuertes o laterales. La mano funciona por CAN a 500 Hz con una alimentación de 24,0 V y 5,0 A; el controlador ROS 2 Humble de Wonik gestiona una mano derecha o izquierda con agarres predefinidos y compatibilidad con MoveIt 2 e Isaac Sim, y la aplicación Allegro Hand UXD se encarga de la monitorización y la generación de posturas.
La Allegro Hand V5 Sense mantiene este mecanismo y añade detección de presión en las articulaciones de los dedos, la Allegro Hand V5 prescinde del pulgar en un diseño de tres dedos y 9 articulaciones, y la Allegro Hand V6 F tiene cinco dedos y control Modbus. La anterior Allegro Hand V4 tiene control de par y no lleva sensores táctiles. Compare todas nuestras manos robóticas diestras.
Capacidades clave
- Tres dedos y un pulgar, 16 articulaciones: Cuatro dedos con cuatro articulaciones activas cada uno ofrecen 16 grados de libertad con control de corriente independiente, frente a nueve en la V5 de tres dedos.
- 1,84 Nm en la segunda articulación: La segunda articulación de cada dedo utiliza una reducción de 576,7:1 para 1,84 Nm de par de bloqueo; las demás articulaciones usan 288,35:1 para 0,92 Nm.
- Carga de 15 kg con 1024 g: Es la Allegro Hand de cuatro dedos más ligera y soporta hasta 15 kg, según el método de medición.
- Puntas con detección de presión en 360°: Cada punta mide la presión del aire en todas las direcciones mediante un elemento capacitivo y cambia de color según la sensibilidad táctil.
- Cuatro tipos de punta: Los tipos A a D cambian la forma en que se sostiene la punta de silicona, para un agarre firme, delicado, fuerte o lateral.
- ROS 2, MoveIt 2 e Isaac Sim: El controlador ROS 2 Humble de Wonik aporta agarres predefinidos con fuerza ajustable y compatibilidad con MoveIt 2 e Isaac Sim para una mano derecha o izquierda.
- CAN a 500 Hz con UXD: La mano funciona por CAN a 500 Hz con una alimentación de 24,0 V, 5,0 A y 120 W, y la aplicación Allegro Hand UXD se encarga de la monitorización y la generación de posturas.
Este modelo se ofrece bajo presupuesto. La configuración, los accesorios, el alcance de la integración y el plazo de entrega influyen en el importe final, por lo que el precio se confirma para cada proyecto en lugar de publicarse.
Comprar a través de Robotix Market
Esta unidad se adquiere nueva a través de canales de distribución establecidos y se envía a todo el mundo con la garantía del fabricante. El soporte técnico se coordina con la propia red de servicio del fabricante. El alcance del despliegue, la configuración y las responsabilidades de puesta en marcha se acuerdan como parte del presupuesto — el precio del producto no incluye la instalación en su emplazamiento.
Características
Especificaciones
| Marca | Wonik Robotics |
|---|---|
| Modelo | Allegro Hand V5 Plus |
| Dedos | 4 (tres dedos y un pulgar) |
| Grados de libertad | 16 activos (4 por dedo) |
| Control de las articulaciones | Control de corriente independiente en cada articulación |
| Accionamiento | Motores de CC |
| Relación de reducción | 288,35:1; 576,7:1 en la segunda articulación de cada dedo excepto el pulgar |
| Par de bloqueo | 0,92 Nm; 1,84 Nm en esa articulación |
| Par nominal | 0,23 Nm; 0,46 Nm en esa articulación |
| Resolución articular | 0,088° |
| Carga útil | 15 kg (según el método de medición) |
| Peso | 1024 g |
| Detección en las puntas | Sensor de presión omnidireccional de 360° en cada punta; presión del aire medida por un sensor capacitivo |
| Color de las puntas | Cambia según la sensibilidad táctil |
| Tipos de punta | A (predeterminada, agarre firme), B (objetos delicados), C (agarre fuerte), D (agarre lateral) |
| Comunicación | CAN, 500 Hz |
| Alimentación | 24,0 V, 5,0 A, 120 W |
| Software | Allegro Hand UXD; controlador ROS 2 Humble con agarres predefinidos y compatibilidad con MoveIt 2 e Isaac Sim |
| Marcado CE | Sí (certificado SZUTEST SZT-25MA37567-1, 2025) |
| Lado de la mano | Derecha o izquierda, a confirmar con el presupuesto |
| Adaptador de montaje en el brazo | A confirmar en el presupuesto |
Sectores
Preguntas frecuentes
Se ofrece bajo presupuesto: la configuración, la cantidad y la entrega se confirman para cada proyecto.
Tres dedos y un pulgar con cuatro articulaciones activas cada uno: 16 grados de libertad, con control de corriente independiente en cada articulación.
Un sensor de presión omnidireccional de 360° en cada punta de los dedos, que mide la presión del aire mediante un elemento capacitivo y cambia de color según la sensibilidad táctil. La detección en las articulaciones de los dedos llega con la V5 Sense.
Pesa 1024 g y soporta hasta 15 kg, según el método de medición.
Por CAN a 500 Hz con una alimentación de 24,0 V y 5,0 A. El controlador ROS 2 Humble de Wonik gestiona una mano derecha o izquierda con agarres predefinidos, MoveIt 2 e Isaac Sim, y la aplicación Allegro Hand UXD cubre la monitorización y la generación de posturas.
La V5 Sense tiene el mismo mecanismo de 16 articulaciones y la misma carga de 15 kg, pero añade detección de presión en las articulaciones de los dedos y compensación de temperatura, con 1240 g y CAN a 333 Hz. La V5 tiene tres dedos, sin pulgar, 9 articulaciones y una carga de 12 kg.
Mano diestra de cuatro dedos Wonik Allegro Hand V5 Plus
- Precio regular
- Precio bajo consulta
Vistos recientemente
Aún no has visto ningún producto.