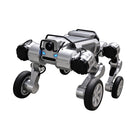
- قاعدة واحدة لثلاثة أدوار حركية تجمع في منصة واحدة دقة المركبات الموجَّهة آليًا داخل المباني، ومدى المركبات على الطرق الوعرة، وقدرة الروبوتات ذات الأرجل على اجتياز التضاريس.
- إطار تحكم موحّد ينسّق نظام Unified Embodied Ground Mobility System من Galileo الميكانيكا والتشغيل الحركي والإدراك والتحكم.
- عجلات على أرجل مفصلية تنتهي أرجلها المفصلية الأربع بعجلات، فتجمع بين السير على العجلات واجتياز التضاريس بالأرجل.
- هيكل للروبوتات الشبيهة بالبشر صُمّمت لتكون قاعدة متنقلة للروبوتات الشبيهة بالبشر، وكذلك لحمولات النقل والفحص.
- واجهات مفتوحة مخطط لها تعتزم Galileo فتح الواجهات الأساسية للأجهزة والبرمجيات أمام المطوّرين والشركاء الصناعيين.
- كُشف عنها حديثًا قُدّمت في المؤتمر العالمي للروبوتات 2026؛ وتُؤكَّد المواصفات وشروط التوريد عند إعداد عرض السعر.

الوصف
Galileo X منصة كُشف عنها حديثًا: فقد قدّمتها Galileo Robotics في المؤتمر العالمي للروبوتات (World Robot Conference) لعام 2026 في بكين، ولم تُنشر مواصفاتها الفنية بعد. وتصفها Galileo بأنها Embodied Ground Mobility System، أي نظام يهدف إلى إزالة الفصل المعتاد بين المركبات الموجَّهة آليًا (AGV) ذات العجلات، ومنصات المركبات للطرق الوعرة، والروبوتات ذات الأرجل.
الفكرة قاعدة روبوتية واحدة لثلاثة أنواع من العمل: الحركة الدقيقة داخل المباني المتوقعة من مركبة موجَّهة آليًا، والتنقل لمسافات طويلة في الهواء الطلق الذي تتيحه منصة من فئة المركبات، واجتياز التضاريس المعقدة الذي يميّز الروبوت رباعي الأرجل. وتقف المنصة على أربع أرجل مفصلية تنتهي بعجلات، وتعمل بنظام Unified Embodied Ground Mobility System من Galileo، الذي ينسّق الميكانيكا والتشغيل الحركي والإدراك والتحكم ضمن إطار تحكم موحّد.
وهذا ما يميّزها عن روبوتات Galileo رباعية الأرجل ذات العجلات C1-W وE1-W وS1-W، وهي طرازات مكتملة المواصفات للفحص والدوريات والعمل الميداني. أما Galileo X فمطروحة أساسًا لمناولة الأحمال الثقيلة على الطرق الوعرة، ولوجستيات المستودعات والنقل الموجّه، وحمولات الفحص والاستشعار، ومنصات التشغيل المتنقلة، وكذلك هيكلًا متنقلًا للروبوتات الشبيهة بالبشر. وتعتزم Galileo فتح واجهاتها الأساسية للأجهزة والبرمجيات كي يتمكن مطوّرو الخوارزميات ومزوّدو التطبيقات والشركاء الصناعيون من البناء عليها.
لم تُنشر الحمولة والسرعة والوزن والأبعاد ومدة التشغيل ودرجة الحماية، ونحن لا نقدّرها. وتُؤكَّد كتابيًا، إلى جانب التهيئة وشروط التوريد، قبل أي طلب.
القدرات الرئيسية
- قاعدة واحدة لثلاثة أدوار حركية: تجمع في منصة واحدة دقة المركبات الموجَّهة آليًا داخل المباني، ومدى المركبات على الطرق الوعرة، وقدرة الروبوتات ذات الأرجل على اجتياز التضاريس.
- إطار تحكم موحّد: ينسّق نظام Unified Embodied Ground Mobility System من Galileo الميكانيكا والتشغيل الحركي والإدراك والتحكم.
- عجلات على أرجل مفصلية: تنتهي أرجلها المفصلية الأربع بعجلات، فتجمع بين السير على العجلات واجتياز التضاريس بالأرجل.
- هيكل للروبوتات الشبيهة بالبشر: صُمّمت لتكون قاعدة متنقلة للروبوتات الشبيهة بالبشر، وكذلك لحمولات النقل والفحص.
- واجهات مفتوحة مخطط لها: تعتزم Galileo فتح الواجهات الأساسية للأجهزة والبرمجيات أمام المطوّرين والشركاء الصناعيين.
- كُشف عنها حديثًا: قُدّمت في المؤتمر العالمي للروبوتات 2026؛ وتُؤكَّد المواصفات وشروط التوريد عند إعداد عرض السعر.
يُعرض هذا الطراز على أساس عرض سعر. تؤثر التهيئة والملحقات ونطاق التكامل وجدول التسليم جميعها في المبلغ النهائي، لذلك يُؤكَّد السعر لكل مشروع بدلًا من نشره.
الشراء عبر Robotix Market
يتم توريد هذه الوحدة جديدة عبر قنوات توزيع راسخة وتُشحن إلى جميع أنحاء العالم مع ضمان المصنّع الكامل. ويجري تنسيق الدعم الفني مع شبكة خدمة المصنّع نفسها. أما نطاق التشغيل والتهيئة ومسؤوليات بدء التشغيل فيُتفق عليها ضمن عرض السعر — ولا يشمل سعر المنتج التركيب في الموقع.
الميزات
المواصفات
| العلامة التجارية | Galileo |
|---|---|
| الشركة المصنّعة | Galileo Robotics |
| الطراز | Galileo X |
| نوع المنتج | منصة تنقل أرضي متعددة الأغراض (Embodied Ground Mobility System) |
| التكوين | أربع أرجل مفصلية تنتهي بعجلات |
| بنية التحكم | Unified Embodied Ground Mobility System: أجهزة متكاملة مع إطار تحكم موحّد |
| الأدوار الحركية | نقل داخلي على غرار AGV، وتنقل لمسافات طويلة على الطرق الوعرة، واجتياز التضاريس المعقدة |
| التطبيقات المقصودة | مناولة الأحمال الثقيلة على الطرق الوعرة؛ لوجستيات المستودعات والنقل الموجّه؛ الفحص والاستشعار؛ منصات التشغيل المتنقلة؛ هيكل للروبوتات الشبيهة بالبشر |
| وصول المطوّرين | يُخطَّط لفتح الواجهات الأساسية للأجهزة والبرمجيات أمام المطوّرين والشركاء |
| الإعلان | المؤتمر العالمي للروبوتات (World Robot Conference) 2026، بكين |
| الحمولة | يُحدَّد عند إعداد عرض السعر |
| السرعة | يُحدَّد عند إعداد عرض السعر |
| الوزن | يُحدَّد عند إعداد عرض السعر |
| الأبعاد | يُحدَّد عند إعداد عرض السعر |
| مدة التشغيل | يُحدَّد عند إعداد عرض السعر |
| درجة الحماية | يُحدَّد عند إعداد عرض السعر |
| السعر | بعرض سعر فقط |
الصناعات
الأسئلة الشائعة
منصة تنقل أرضي متعددة الأغراض كشفت عنها Galileo في المؤتمر العالمي للروبوتات 2026 في بكين. وقد صُمّمت لتجمع بين دقة المركبات الموجَّهة آليًا (AGV) ذات العجلات داخل المباني، ومدى منصات المركبات للطرق الوعرة في الهواء الطلق، وقدرة الروبوتات ذات الأرجل على اجتياز التضاريس.
تلك روبوتات رباعية الأرجل ذات عجلات مكتملة المواصفات للفحص والدوريات والعمل الميداني. أما Galileo X فمنصة جديدة يُراد لها أن تكون أساسًا لتطبيقات عدة، منها هيكل متنقل للروبوتات الشبيهة بالبشر، ولم تُنشر مواصفاتها بعد.
لم تنشر Galileo بعدُ المواصفات الفنية لـGalileo X. ونحن لا نقدّرها؛ إذ تُؤكَّد كتابيًا قبل الطلب.
في مناولة الأحمال الثقيلة على الطرق الوعرة، ولوجستيات المستودعات والنقل الموجّه، وحمولات الفحص والاستشعار، ومنصات التشغيل المتنقلة، وكهيكل متنقل للروبوتات الشبيهة بالبشر.
تعتزم Galileo فتح الواجهات الأساسية للأجهزة والبرمجيات الخاصة بـGalileo X كي يتمكن مطوّرو الخوارزميات ومزوّدو التطبيقات والشركاء الصناعيون من بناء حلول متكاملة. وتُؤكَّد الواجهات المتاحة في كل وحدة عند إعداد عرض السعر.
تُعرض بعرض سعر، إذ تُؤكَّد التهيئة والكمية والتسليم لكل مشروع.
تمت مشاهدته مؤخراً
لم تشاهد أي منتجات بعد.