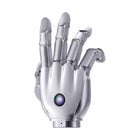
- 21 graus de liberdade ativos Cada articulação tem o seu próprio motor: cinco no polegar e quatro em cada dedo, incluindo o afastamento lateral em cada nó do dedo.
- Articulações de acionamento direto e reversíveis Sem caixa redutora entre o motor e a articulação, os dedos cedem a forças externas, e a BrainCo concebe-os para uma resposta em milissegundos e um contacto flexível e seguro.
- Preensão de 100 N, 20 kg de carga A mão agarra com pelo menos 100 N, faz pinça com pelo menos 25 N e segura 20 kg com toda a mão ou 5 kg com quatro dedos.
- 33 padrões de preensão A BrainCo indica a pontuação máxima no teste de oposição de Kapandji e as 33 preensões da taxonomia GRASP de Feix, com objetos de 10 a 150 mm de diâmetro.
- 0,33 s de aberta a fechada As articulações passam de abertas a fechadas em 0,33 s e repetem a posição com 0,1° de precisão em controlo de posição, força-posição MIT, corrente, admitância ou impedância a 500 Hz.
- EtherCAT, CAN FD e RS-485 a 16–85 V Três barramentos industriais e uma ampla entrada de alimentação permitem que a mão funcione a partir da linha de alimentação principal de um humanoide.
- Pilha de software aberta Os SDK para Python e C/C++, um controlador para ROS 2 Humble e os modelos URDF, MuJoCo e Isaac Sim são acompanhados de demonstrações de aprendizagem por reforço e teleoperação.


Descrição
A BrainCo Revo 3-21 Basic é a mão robótica destra da BrainCo com 21 graus de liberdade na versão base, Revo 3 U21, sem sensores táteis, fabricada como mão esquerda ou direita. Cada uma das suas 21 articulações tem o seu próprio motor de acionamento direto e reversível: cinco no polegar e quatro em cada dedo, pelo que cada dedo flete em três articulações e afasta-se lateralmente no nó do dedo.
Esse número de articulações é o que distingue a Revo 3 da Revo 2 de 11 graus de liberdade. A BrainCo indica a pontuação máxima no teste de oposição de Kapandji e as 33 preensões da taxonomia GRASP de Feix, com objetos de 10 mm a 150 mm de diâmetro, o que abre caminho à manipulação na mão: rodar, voltar a agarrar e usar ferramentas em vez de apenas fechar sobre elas. A mão agarra com pelo menos 100 N, faz pinça com pelo menos 25 N, suporta 20 kg (5 kg com quatro dedos), leva uma articulação de aberta a fechada em 0,33 s e repete as posições com uma precisão de 0,1°.
Destina-se a equipas de investigação em IA incorporada e humanoides, universidades e fabricantes de robôs que treinam políticas de manipulação. O controlo funciona a 500 Hz por EtherCAT, CAN FD ou RS-485 em modo de posição, força-posição MIT, corrente, admitância ou impedância, com uma alimentação de 16–85 V, e a placa principal inclui uma IMU e um sensor de temperatura. A BrainCo fornece SDK para Python e C/C++, um controlador para ROS 2 Humble, modelos URDF, MuJoCo e Isaac Sim, e demonstrações de aprendizagem por reforço, VLA e teleoperação. As articulações principais estão classificadas para 1 000 000 de ciclos de flexão.
Todas as versões Revo 3 partilham estas especificações e diferem apenas na deteção. A Revo 3-21 Touch (U21T) acrescenta uma matriz de pressão de 451 pontos, e a Revo 3-21 V-Touch (U21VT) combina uma matriz de 336 pontos na palma com pontas de dedo visuotáteis. Para um Unitree H2, veja a mão Revo 3 U21 para o H2 EDU. Escolha a Basic quando o feedback de posição e corrente dos motores for suficiente, ou compare a gama Revo 2 e outros fabricantes nas nossas mãos robóticas destras.
Capacidades principais
- 21 graus de liberdade ativos: Cada articulação tem o seu próprio motor: cinco no polegar e quatro em cada dedo, incluindo o afastamento lateral em cada nó do dedo.
- Articulações de acionamento direto e reversíveis: Sem caixa redutora entre o motor e a articulação, os dedos cedem a forças externas, e a BrainCo concebe-os para uma resposta em milissegundos e um contacto flexível e seguro.
- Preensão de 100 N, 20 kg de carga: A mão agarra com pelo menos 100 N, faz pinça com pelo menos 25 N e segura 20 kg com toda a mão ou 5 kg com quatro dedos.
- 33 padrões de preensão: A BrainCo indica a pontuação máxima no teste de oposição de Kapandji e as 33 preensões da taxonomia GRASP de Feix, com objetos de 10 a 150 mm de diâmetro.
- 0,33 s de aberta a fechada: As articulações passam de abertas a fechadas em 0,33 s e repetem a posição com 0,1° de precisão em controlo de posição, força-posição MIT, corrente, admitância ou impedância a 500 Hz.
- EtherCAT, CAN FD e RS-485 a 16–85 V: Três barramentos industriais e uma ampla entrada de alimentação permitem que a mão funcione a partir da linha de alimentação principal de um humanoide.
- Pilha de software aberta: Os SDK para Python e C/C++, um controlador para ROS 2 Humble e os modelos URDF, MuJoCo e Isaac Sim são acompanhados de demonstrações de aprendizagem por reforço e teleoperação.
Comprar através da Robotix Market
Esta unidade é adquirida nova através de canais de distribuição estabelecidos e é expedida para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a instalação nas suas instalações.
Vídeos oficiais do produto
Características
Especificações
| Marca | BrainCo |
|---|---|
| Modelo | Revo 3-21 Basic |
| Código de modelo da BrainCo | Revo 3 U21 (Base) |
| Dedos | 5 |
| Graus de liberdade | 21, todos ativos, cada um acionado pelo seu próprio motor |
| Distribuição dos GDL | Polegar 5; indicador, médio, anelar e mindinho 4 cada |
| Acionamento das articulações | Totalmente de acionamento direto, reversível |
| Amplitudes articulares do polegar | Abdução/adução CMC 0–110°, rotação CMC (oposição) 0–105°, flexão CMC 0–75°, flexão MCP de −10° a 90°, flexão IP de −20° a 90° |
| Amplitudes articulares dos dedos | Flexão MCP de −5° a 90°, PIP de −10° a 90°, DIP de −20° a 90°; abdução/adução: indicador de −10° a 30°, médio de −20° a 25°, anelar de −25° a 20°, mindinho de −30° a 10° |
| Dimensões totais | 216 × 108 × 50 mm |
| Peso | A confirmar no orçamento |
| Força de preensão ativa máxima | ≥ 100 N |
| Força máxima de pinça na ponta do dedo | ≥ 25 N |
| Carga de toda a mão | 20 kg |
| Carga com quatro dedos | 5 kg |
| Repetibilidade de posição | 0,1° |
| Tempo de abertura a fecho de uma articulação | 0,33 s |
| Diâmetro de preensão | 10–150 mm |
| Cobertura de preensões | Pontuação máxima no teste de oposição de Kapandji; 33 padrões de preensão (taxonomia GRASP de Feix) |
| Deteção tátil | Nenhuma (incluída nas Revo 3-21 Touch e V-Touch) |
| Sensores integrados | IMU e sensor de temperatura na placa principal |
| Interfaces de comunicação | EtherCAT, CAN FD, RS-485 (Modbus RTU, 5 Mbps por predefinição) |
| Frequência de controlo das articulações | 500 Hz |
| Modos de controlo | Controlo de posição, força-posição MIT, corrente, admitância e impedância |
| Tensão de alimentação | 16–85 V (recomenda-se uma fonte estável de 24 V CC com mais de 100 W) |
| Corrente máxima | 10 A a 24 V |
| Conector de alimentação | XT30 |
| Lado da mão | Esquerda ou direita; indique o lado ao fazer a encomenda |
| ID do dispositivo predefinido (RS-485) | 126 a mão esquerda, 127 a mão direita |
| SDK | Python e C/C++ para Linux e Windows; controlador para ROS 2 Humble com ros2_control |
| Modelos de simulação | URDF (ROS 1/2), MJCF (MuJoCo) e USD (Isaac Sim) |
| Atualizações de firmware | Sem fios (OTA) |
| Robustez | Articulações principais classificadas para 1 000 000 de ciclos de flexão; testada contra quedas, vibrações, carga, temperatura e nevoeiro salino |
| Montagem no robô | A confirmar no orçamento |
Setores
Perguntas frequentes
A mão destra BrainCo Revo 3-21 Basic (U21) custa €15.600 no seu mercado.
Vinte e um, todos ativos, cada um com o seu próprio motor de acionamento direto: cinco no polegar e quatro em cada um dos outros dedos, abrangendo a flexão em três articulações e o afastamento lateral.
Não. A Basic (U21) perceciona através da posição e da corrente dos seus motores, além de uma IMU e de um sensor de temperatura. A Revo 3-21 Touch acrescenta uma matriz de pressão de 451 pontos, e a V-Touch acrescenta pontas de dedo visuotáteis.
Agarra com pelo menos 100 N, faz pinça com pelo menos 25 N e suporta 20 kg com toda a mão ou 5 kg com quatro dedos, fechando uma articulação em 0,33 s.
Por EtherCAT, CAN FD ou RS-485 com uma frequência de controlo de 500 Hz, com uma alimentação de 16–85 V. A BrainCo fornece SDK para Python e C/C++ e um controlador para ROS 2 Humble; a montagem no seu braço ou humanoide é confirmada com o orçamento.
A BrainCo fabrica a Revo 3 nas duas versões. Indique-nos o lado de que precisa ao fazer a encomenda, ou encomende uma de cada para formar um par; os ID de RS-485 predefinidos são 126 para a mão esquerda e 127 para a direita.
Vistos recentemente
Ainda não visualizou nenhum produto.