- EtherCAT para braços em tempo real CoE e PDO por EtherCAT oferecem uma frequência de controlo de até 1 kHz, para que os dedos possam funcionar no mesmo ciclo que um braço EtherCAT.
- Três interfaces, uma mão EtherCAT, CAN FD e RS-485 (Modbus-RTU) têm cada um o seu conector sob o pulso; os dois barramentos série funcionam até 500 Hz.
- Funciona de 12 a 64 V A 24 V consome 115 mA em repouso, 390 mA em média ao fletir sem carga e 4,65 A no máximo.
- Seis motores, 11 graus de liberdade A flexão (0–59°) e a abdução (0–90°) acionadas do polegar, a flexão acionada de cada dedo (0–81°) e cinco articulações passivas repetem-se com uma precisão de 0,1°.
- Pelo menos 50 N de preensão A mão de 383 g agarra com pelo menos 50 N, faz pinça com 15 N e segura pelo menos 20 kg.
- Pronta para simulação Os modelos URDF para ROS 1 e ROS 2 e um modelo MuJoCo acompanham os SDK da BrainCo para Python e C/C++.


Descrição
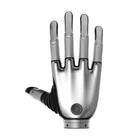
A BrainCo Revo 2 Pro direita (XER) é a mão robótica destra biónica para o lado direito da versão Revo 2 Pro da BrainCo, o passo seguinte à Basic para robôs construídos em torno de EtherCAT. Os seus cinco dedos reúnem 11 graus de liberdade, seis deles acionados por motores sem núcleo, numa mão de 383 g com 160 mm de comprimento e 78,5 mm de largura de palma.
Muitos humanoides e braços colaborativos controlam as articulações por EtherCAT, e a XER integra-se diretamente nessa rede: CoE e PDO até 1 kHz, com RS-485 (Modbus-RTU) e CAN FD até 500 Hz em conectores separados para configurações mais simples. Funciona de 12 a 64 V através de um conector XT30 e consome 115 mA em repouso a 24 V. A pilha de controlo é a mesma em toda a gama Revo 2: controlo de posição, velocidade e corrente com controlo em cascata e de complacência, cinco modos de comando e um modo turbo que volta a agarrar repetidamente um objeto mole ou que se desloca após um bloqueio.
Mecanicamente, a Pro é igual às outras versões Revo 2: pelo menos 50 N de preensão, 15 N em pinça, uma carga de pelo menos 20 kg, uma abertura de 100 mm entre o polegar e o indicador, uma precisão repetida de 0,1° e 0,65 s ou menos por flexão ou extensão. A mão direita Revo 2 Basic (XRR) prescinde de EtherCAT e funciona a 12–28 V; a mão direita Revo 2 Touch (XTR) mantém as interfaces da Pro e acrescenta um sensor tátil capacitivo em cada ponta de dedo.
De fábrica, a XER usa o ID de dispositivo 127 e a mão esquerda Revo 2 Pro (XEL) o 126, pelo que um robô de duas mãos endereça ambas no mesmo barramento. A embalagem contém a mão com os cabos RS-485/CAN FD, EtherCAT e de alimentação; os SDK da BrainCo para Python e C/C++ funcionam em Linux, Windows e ROS, e o firmware é atualizado sem fios. Para outras marcas e modelos, veja as nossas mãos robóticas destras.
Capacidades principais
- EtherCAT para braços em tempo real: CoE e PDO por EtherCAT oferecem uma frequência de controlo de até 1 kHz, para que os dedos possam funcionar no mesmo ciclo que um braço EtherCAT.
- Três interfaces, uma mão: EtherCAT, CAN FD e RS-485 (Modbus-RTU) têm cada um o seu conector sob o pulso; os dois barramentos série funcionam até 500 Hz.
- Funciona de 12 a 64 V: A 24 V consome 115 mA em repouso, 390 mA em média ao fletir sem carga e 4,65 A no máximo.
- Seis motores, 11 graus de liberdade: A flexão (0–59°) e a abdução (0–90°) acionadas do polegar, a flexão acionada de cada dedo (0–81°) e cinco articulações passivas repetem-se com uma precisão de 0,1°.
- Pelo menos 50 N de preensão: A mão de 383 g agarra com pelo menos 50 N, faz pinça com 15 N e segura pelo menos 20 kg.
- Pronta para simulação: Os modelos URDF para ROS 1 e ROS 2 e um modelo MuJoCo acompanham os SDK da BrainCo para Python e C/C++.
Comprar através da Robotix Market
Esta unidade é adquirida nova através de canais de distribuição estabelecidos e é expedida para todo o mundo com a garantia do fabricante. O apoio técnico é coordenado com a rede de assistência do próprio fabricante. O âmbito de implementação, a configuração e as responsabilidades de colocação em serviço são acordados no âmbito do orçamento — o preço do produto não inclui a instalação nas suas instalações.
Características
Especificações
| Marca | BrainCo |
|---|---|
| Modelo | Revo 2 Pro |
| Código de versão | XER (mão direita); a mão esquerda é a XEL |
| Lado da mão | Direita |
| Dedos | 5 |
| Graus de liberdade | 11 (6 ativos, 5 passivos) |
| Motores | 6 motores sem núcleo, codificadores magnéticos, um controlador integrado |
| Articulações ativas | Flexão do polegar, abdução/adução do polegar e flexão dos dedos indicador, médio, anelar e mindinho |
| Amplitude de movimento | Flexão do polegar 0–59°, abdução/adução do polegar 0–90°, cada dedo 0–81° |
| Peso | 383 g (sem pulso) |
| Comprimento da mão (da base da palma à ponta do dedo médio) | 160 mm |
| Largura máxima da palma | 78,5 mm |
| Comprimento do polegar | 92 mm |
| Pulso | 38 mm de diâmetro, 13,5 mm de altura |
| Abertura máxima (do polegar ao indicador) | 100 mm |
| Força de preensão de cinco dedos | ≥ 50 N |
| Força de pinça | ≥ 15 N |
| Carga máxima | ≥ 20 kg |
| Precisão de controlo repetida | 0,1° |
| Tempo de flexão/extensão | ≤ 0,65 s |
| Ruído de funcionamento | ≤ 50 dB a 50 cm |
| Deteção tátil | Nenhuma (incluída na Revo 2 Touch) |
| Interfaces de comunicação | RS-485 (Modbus-RTU), CAN FD, EtherCAT (CoE e PDO) |
| Frequência de comunicação | Até 500 Hz por RS-485 ou CAN FD, até 1 kHz por EtherCAT |
| Tensão de alimentação | 12–64 V |
| Corrente a 24 V | 115 mA em repouso, 390 mA em média sem carga, 4,65 A no máximo |
| Conector de alimentação | XT30 |
| Modos de controlo | Controlo de posição, velocidade e corrente; controlo em cascata e de complacência |
| Montagem no pulso | 4 parafusos M3 em furos roscados de 3,5 mm (parafusos que não entrem mais de 3 mm) |
| ID do dispositivo predefinido | 127 (a mão esquerda usa o 126), ajustável de 1–254 |
| Proteção | Proteção contra sobrecorrente, bloqueio, sobreaquecimento e colisões |
| SDK | Python e C/C++ para Linux, Windows e ROS |
| Modelos de simulação | URDF (ROS 1 e ROS 2) e MuJoCo |
| Atualizações de firmware | Sem fios (OTA) |
| Materiais | Liga de alumínio de qualidade aeroespacial e plástico de qualidade alimentar |
| Ambiente de funcionamento | De −10 a 40 °C, até 90 % de humidade relativa |
| Cores padrão | Cinzento sideral e prateado |
| Conteúdo da caixa | Mão, cabo de comunicação RS-485/CAN FD, cabo de comunicação EtherCAT e cabo de alimentação |
| Montagem no robô | A confirmar no orçamento |
Setores
Perguntas frequentes
A mão biónica BrainCo Revo 2 Pro direita (XER) custa €3.850 no seu mercado.
Pelo EtherCAT: a Pro acrescenta controlo CoE e PDO até 1 kHz ao RS-485 e CAN FD da Basic, e alarga a alimentação de 12–28 V para 12–64 V. As dimensões, o peso e a força não mudam.
A Touch é a Pro com sensores táteis: acrescenta em cada ponta de dedo um sensor capacitivo que mede a pressão, o atrito, a direção da força e a proximidade, e um modo de controlo adaptativo tátil. As interfaces e a gama de alimentação são as mesmas.
383 g. Suporta pelo menos 20 kg, agarra com pelo menos 50 N com os cinco dedos e faz pinça com pelo menos 15 N.
Os SDK da BrainCo para Python e C/C++ para Linux, Windows e ROS, modelos URDF para ROS 1 e ROS 2 e um modelo MuJoCo. O firmware é atualizado sem fios.
Sim, é a mão direita. A mão esquerda Revo 2 Pro (XEL) completa o par, e os seus ID de dispositivo predefinidos (127 a direita, 126 a esquerda) mantêm-nas separadas num barramento partilhado.
Vistos recentemente
Ainda não visualizou nenhum produto.