- 40 TOPS a fedélzeten Egy NVIDIA Orin Nano modul valós időben, közvetlenül a roboton futtat észlelési, követési és szegmentálási modelleket.
- Háromféle látás Az elülső és hátsó 1080p kamerák, két beépített mélységkamera és egy Intel RealSense D435i együtt szolgáltat szín-, mélység- és mozgásadatokat.
- Nyílt kamera-SDK A bővített kamera-SDK közvetlen hozzáférést ad a RealSense- és mélységadatfolyamokhoz egyedi érzékelési láncokhoz.
- Lábakon járó mobilitás A robot legfeljebb 1,8 m/s sebességgel jár, 30 és 35° közötti lejtőkön is felmegy, átlép a 16 cm-es akadályokon, és 3 és 7 kg közötti terhet visz.
- Kész viselkedésminták Az aktív követés, az akadálykerülés és a kétnyelvű MI-hanginterakció az első órától működik.
- A szimulációtól az ízületekig Magas és alacsony szintű C++ és Python API-k, a ROS és az Isaac Gym a szimulációtól a valódi lábakig vezetik a hallgatókat.
- Körülbelül 2,5 óra töltésenként A 8000 mAh-s nagy kapacitású akkumulátor megduplázza az Entry Level akkumulátorának kapacitását.

Leírás
A gépi látást könnyű egy laptop webkameráján tanítani, és sokkal nehezebb egy olyan roboton, amely jár, fordul és rázza a kameráját. A Rover X1 Explorer Vision, a Dobot oktatási célú, négylábú Explorer robotjának középső változata pontosan ezt a feladatot teszi a hallgatók elé: egy 40 TOPS teljesítményű NVIDIA Orin Nano a fedélzeten futtat észlelési, követési és szegmentálási modelleket, így a hallgatók saját hálózataikat telepítik, és látják, ahogy azok PC-hez kötő kábel nélkül irányítják a robotot.
Az érzékelés egyszerre három forrásból érkezik: elöl és hátul 1080p RGB kamerák, két beépített mélységkamera és egy Intel RealSense D435i, amelynek beépített IMU-ja vizuális odometriai és 3D térképezési kísérletekhez illik. A bővített kamera-SDK megnyitja a RealSense- és mélységadatfolyamokat az osztály saját érzékelési láncához, a C++ és Python SDK pedig a sebességre és járásmódra vonatkozó magas szintű parancsoktól egészen az ízületek pozíciójáig, sebességéig és nyomatékáig terjed, ROS-támogatással és a mozgás szimulációban történő tanításához Isaac Gymmel.
Az Entry Level változathoz képest a Vision az Orin Nanót, a RealSense D435i-t, a bővített kamera-SDK-t, a kétnyelvű MI-hanginterakciót és egy körülbelül 2,5 órát biztosító 8000 mAh-s akkumulátort ad hozzá; tömege 18,5 kg. LiDAR nincs benne; azt az Explorer Sentinel adja hozzá a térképezéshez és az autonóm navigációhoz. Az Explorer sorozat a Rover X1 oktatási változata, és az otthoni használatra szánt Rover X1 robotkutyától külön kapható.
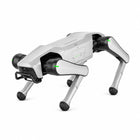
A csomag tartalma az Explorer Vision robot, négy alap lábmodul, egy Bluetooth-távirányító, egy töltőállomás, a 8000 mAh-s nagy kapacitású akkumulátor, az Intel RealSense D435i és a bővített kamera-SDK. A fotó azt az X1 testet mutatja, amely mindhárom Explorer változatban közös.
Fő képességek
- 40 TOPS a fedélzeten: Egy NVIDIA Orin Nano modul valós időben, közvetlenül a roboton futtat észlelési, követési és szegmentálási modelleket.
- Háromféle látás: Az elülső és hátsó 1080p kamerák, két beépített mélységkamera és egy Intel RealSense D435i együtt szolgáltat szín-, mélység- és mozgásadatokat.
- Nyílt kamera-SDK: A bővített kamera-SDK közvetlen hozzáférést ad a RealSense- és mélységadatfolyamokhoz egyedi érzékelési láncokhoz.
- Lábakon járó mobilitás: A robot legfeljebb 1,8 m/s sebességgel jár, 30 és 35° közötti lejtőkön is felmegy, átlép a 16 cm-es akadályokon, és 3 és 7 kg közötti terhet visz.
- Kész viselkedésminták: Az aktív követés, az akadálykerülés és a kétnyelvű MI-hanginterakció az első órától működik.
- A szimulációtól az ízületekig: Magas és alacsony szintű C++ és Python API-k, a ROS és az Isaac Gym a szimulációtól a valódi lábakig vezetik a hallgatókat.
- Körülbelül 2,5 óra töltésenként: A 8000 mAh-s nagy kapacitású akkumulátor megduplázza az Entry Level akkumulátorának kapacitását.
Az ár a fent leírt Explorer Vision csomagot fedi. Az osztálytermi készleteket és az opcionális tartozékokat külön árazzuk.
Vásárlás a Robotix Marketen keresztül
Az egységet újonnan, bevett forgalmazási csatornákon keresztül szerezzük be, és világszerte a gyártói garanciával szállítjuk. A műszaki támogatást a gyártó saját szervizhálózatával egyeztetve biztosítjuk. A bevezetés terjedelmét és a konfigurációt a kiszállítás előtt egyeztetjük, a termék ára pedig nem tartalmazza a helyszíni telepítést.
Jellemzők
Műszaki adatok
| Márka | Dobot |
|---|---|
| Modell | Rover X1 Explorer Vision (oktatási változat) |
| Dobot cikkszám | 1100000230 |
| Terméktípus | Pontszerű lábú, fordított térdízületes oktatási négylábú robot |
| Tömeg | 18,5 kg |
| Méretek | Az árajánlatban pontosítjuk |
| Végsebesség járó üzemmódban | 1,8 m/s |
| Lejtőmászás | 30° és 35° között |
| Akadálymagasság | Legfeljebb 16 cm |
| Teherbírás | 3 és 7 kg között |
| Akkumulátor | 8000 mAh-s nagy kapacitású akkumulátor, körülbelül 2,5 óra |
| MI-számítási modul | 40 TOPS, NVIDIA Orin Nano |
| RGB kamerák | Elöl és hátul 1080p (1920 × 1080, 30 fps), fotó és videó |
| Mélységkamerák | Beépített elülső és hátsó mélységkamerák, valamint integrált Intel RealSense D435i |
| LiDAR | Nem tartozék (Explorer Sentinel) |
| Kapcsolat | Wi-Fi 6, Bluetooth 5.2, 4G |
| Funkciók | Aktív követés, kétirányú akadálykerülés automatikus fékezéssel, kétnyelvű MI-hanginterakció, alkalmazásos vezérlés, OTA-frissítések |
| Fejlesztés | C++ és Python SDK (magas és alacsony szintű), bővített kamera-SDK, ROS-támogatás, Isaac Gym szimuláció |
| A csomag tartalma | Explorer Vision robot, négy alap lábmodul, Bluetooth-távirányító, töltőállomás, 8000 mAh-s nagy kapacitású akkumulátor, Intel RealSense D435i, bővített kamera-SDK |
| Opcionális tartozékok | Explorer gyorscserés kerékkészlet (×4), gyorsrögzítő híd, automatikus töltőállomás |
| Garancia | 12 hónap |
Iparágak
Gyakran ismételt kérdések
Kiegészül egy 40 TOPS NVIDIA Orin Nanóval, egy Intel RealSense D435i-vel, a bővített kamera-SDK-val, kétnyelvű hanginterakcióval és egy körülbelül 2,5 órás használatot biztosító 8000 mAh-s akkumulátorral.
Nincs. Az Explorer Sentinel egy Livox Mid-360 LiDAR-t ad hozzá a térképezéshez és az autonóm navigációhoz.
Nem. Az Explorer változatok a Rover X1 oktatási sorozatát alkotják, fejlesztői SDK-kkal, szimulációs támogatással, távirányítóval és töltőállomással. A Rover X1 robotkutya az otthoni, szabadidős változat.
Igen. Az Orin Nano a fedélzeten futtatja a modelleket, a bővített kamera-SDK pedig hozzáférést ad a RealSense és a mélységkamerák adatfolyamaihoz.
Legfeljebb 1,8 m/s sebességgel, 30 és 35° közötti lejtőkön és legfeljebb 16 cm-es akadályokon át.
A Dobot Rover X1 Explorer Vision robotkutya ára az Ön piacán €4.580. Mennyiségi vagy projektrendelés esetén üzleti ajánlatért lépjen kapcsolatba velünk.
Legutóbb megtekintett
Még nem tekintett meg egyetlen terméket sem.