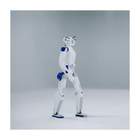
- 24 degrés de liberté actifs Cinq par bras, deux à la taille et six par jambe, sans articulation de tête active, pour une masse d'environ 39 kg avec effecteurs terminaux et batterie.
- Tête de contrôle du mouvement en standard La version de base ne comporte aucun capteur visuel standard : le matériel de perception est choisi et monté selon les besoins du projet.
- Mains factices à la livraison L'architecture du poignet accepte aussi des mains dextres ou des pinces, et des configurations dextres en option existent en 6 ou 22 degrés de liberté.
- Calcul de base RK3588 Le calculateur de développement est en option, et le module précis est choisi lors de la discussion sur la configuration.
- Double batterie remplaçable à chaud L'agencement d'une grande et d'une petite batterie permet de changer de batterie sans éteindre le robot, avec environ trois heures d'autonomie par charge.
- Pile matérielle et logicielle ouverte Plans, nomenclatures, informations sur les PCB, modèles 3D, pilotes de moteurs, algorithmes de marche, middleware ROS 2, un SDK, la simulation et le code d'entraînement sont tous publiés.
- Articulations fermées et arrêts redondants Selon RoboParty, les articulations sont entièrement fermées pour limiter les risques de pincement, et les arrêts d'urgence à distance et portables bénéficient d'une redondance à trois canaux.

Description
Le RoboParty RP1 est la version de base de la plateforme de développement humanoïde ouverte ROBOTO 01, conçue pour les chercheurs et les développeurs indépendants qui ont besoin du matériel et de la pile logicielle plutôt que d'un robot de démonstration fermé. Il dispose de 24 degrés de liberté actifs : cinq par bras, deux à la taille, six par jambe, et aucune articulation de tête active. Sa masse est d'environ 39 kg avec effecteurs terminaux et batterie.
L'équipement du RP1 standard est volontairement sobre. La tête est la version de contrôle du mouvement, les effecteurs terminaux sont des mains factices, aucun capteur visuel n'est fourni en standard et le calcul de base repose sur un RK3588 ; un calculateur de développement est proposé en option, le module étant choisi lors de la configuration. Une centrale inertielle (IMU) six axes fait partie de l'équipement. C'est donc la version à choisir lorsque votre projet apporte sa propre perception, ses mains et sa puissance de calcul, plutôt que de payer un équipement destiné à être remplacé.
Les deux variantes du ROBOTO 01 mesurent 1,35 m, avec des dimensions debout de 1350 x 450 x 200 mm, une cuisse de 250 mm, un mollet de 300 mm et un bras de 550 mm, en alliage d'aluminium AL6061/7075, plastiques techniques et caoutchouc. Les performances de mouvement sont également communes : jusqu'à 4 m/s, une capacité de montée de 30 degrés, une marche franchissable de 50 mm au maximum et une charge utile de 3 kg, dont la répartition entre bras et mains est confirmée dans le devis. L'alimentation est assurée par une batterie de 10 Ah offrant trois heures d'autonomie pour une charge de 1,5 heure, avec un agencement double batterie (une grande, une petite) qui permet un remplacement sans arrêt, une charge par USB-C ou magnétique et un fonctionnement possible pendant la charge.
Les ressources de développement ouvertes sont la raison de choisir cette plateforme plutôt qu'un démonstrateur fermé : côté matériel, plans des modules et du corps, nomenclatures, définitions d'interfaces, informations sur les PCB et modèles 3D ; côté logiciel, pilotes de moteurs, algorithmes de marche, modèles de perception et de décision, middleware ROS 2, un SDK, des environnements de simulation et du code d'entraînement. Avant de planifier une mise en œuvre, il est utile de vérifier quelle version du dépôt est actuelle et dans quelle mesure chaque ressource est complète.
Principales capacités
- 24 degrés de liberté actifs : Cinq par bras, deux à la taille et six par jambe, sans articulation de tête active, pour une masse d'environ 39 kg avec effecteurs terminaux et batterie.
- Tête de contrôle du mouvement en standard : La version de base ne comporte aucun capteur visuel standard : le matériel de perception est choisi et monté selon les besoins du projet.
- Mains factices à la livraison : L'architecture du poignet accepte aussi des mains dextres ou des pinces, et des configurations dextres en option existent en 6 ou 22 degrés de liberté.
- Calcul de base RK3588 : Le calculateur de développement est en option, et le module précis est choisi lors de la discussion sur la configuration.
- Double batterie remplaçable à chaud : L'agencement d'une grande et d'une petite batterie permet de changer de batterie sans éteindre le robot, avec environ trois heures d'autonomie par charge.
- Pile matérielle et logicielle ouverte : Plans, nomenclatures, informations sur les PCB, modèles 3D, pilotes de moteurs, algorithmes de marche, middleware ROS 2, un SDK, la simulation et le code d'entraînement sont tous publiés.
- Articulations fermées et arrêts redondants : Selon RoboParty, les articulations sont entièrement fermées pour limiter les risques de pincement, et les arrêts d'urgence à distance et portables bénéficient d'une redondance à trois canaux.
Ce modèle est proposé sur devis. La configuration, les accessoires, le périmètre d'intégration et le calendrier de livraison influent tous sur le montant final : le prix est donc confirmé par projet plutôt qu'affiché.
Acheter via Robotix Market
Ce produit est acheté neuf via des circuits de distribution établis et expédié dans le monde entier avec la garantie du fabricant. Le support technique est coordonné avec le propre réseau de service du fabricant. Le périmètre de déploiement, la configuration et les responsabilités de mise en service sont convenus dans le cadre du devis — le prix du produit ne comprend pas l'installation dans vos locaux.
Fonctionnalités
Spécifications
| Marque | RoboParty |
|---|---|
| Fabricant | RoboParty |
| Modèle | ROBOTO 01 (RP1) |
| Type de produit | Plateforme de développement ouverte pour robot humanoïde |
| Degrés de liberté actifs | 24 (5 par bras, 2 à la taille, 6 par jambe ; aucune articulation de tête active) |
| Masse | Env. 39 kg avec effecteurs terminaux et batterie |
| Hauteur | 1,35 m |
| Dimensions debout | 1350 x 450 x 200 mm (hauteur x largeur du corps x profondeur du corps) |
| Longueur des membres | Cuisse 250 mm, mollet 300 mm, bras 550 mm |
| Matériaux du corps | Alliage d'aluminium AL6061/7075, plastiques techniques, caoutchouc spécial |
| Vitesse de course maximale | Jusqu'à 4 m/s |
| Capacité de montée | 30 degrés |
| Hauteur de marche maximale franchissable | 50 mm |
| Taille minimale d'obstacle pour l'évitement | 50 mm |
| Charge utile | 3 kg (répartition entre bras et mains confirmée dans le devis) |
| Modules articulaires | Quatre conceptions maison, réducteur planétaire à deux étages avec rotor interne |
| Couple de crête | 160 N·m, uniquement pour le module de 100 mm de diamètre extérieur |
| Batterie | 10 Ah, env. 3 heures d'autonomie, charge en 1,5 heure, double batterie remplaçable à chaud |
| Charge | USB-C et magnétique ; fonctionnement possible pendant la charge |
| Tête standard | Tête de contrôle du mouvement |
| Effecteurs terminaux standard | Mains factices |
| Capteur visuel standard | Aucun dans la configuration de base |
| Calcul de base | RK3588 |
| Calcul de développement | En option ; module confirmé dans le devis |
| Capteurs inertiels | IMU six axes haute précision |
| Équipement d'interaction | Haut-parleur ; commande par télécommande et application |
| Connectivité | Wi-Fi 6, Bluetooth 5.2, 4G |
| Ports | 2x USB Type-A, 2x USB Type-C, 2x RJ45 |
| Capteurs en option | Caméra de profondeur Intel D435i ; la tête de perception ajoute un LiDAR 3D ; la tête de collecte de données utilise une caméra RGB binoculaire |
| Mains en option | Mains dextres à 6 ou 22 degrés de liberté, ou pinces |
| Câblage des effecteurs terminaux | 24 V, avec possibilité d'ajouter une carte d'adaptation |
| Température de fonctionnement | -10 à 40 °C |
| Conception de sécurité | Articulations fermées, arrêts d'urgence à distance et portables, redondance d'arrêt à trois canaux |
| Ressources ouvertes | Plans, nomenclature, interfaces, données PCB, modèles 3D, pilotes, algorithmes de marche, ROS 2, SDK, simulation, code d'entraînement |
| Puissance de charge | À confirmer sur devis |
| Prix | Uniquement sur devis |
Secteurs
Questions fréquentes
C'est la variante de base de la plateforme de développement humanoïde ouverte ROBOTO 01 de RoboParty, avec 24 degrés de liberté actifs et des ressources de développement matériel et logiciel publiées, destinée aux chercheurs et aux développeurs indépendants.
Le RP1 compte 24 degrés de liberté actifs pour une masse d'environ 39 kg, une tête de contrôle du mouvement sans capteur visuel standard, des mains factices et un calcul de base RK3588. Le Pro offre 30 degrés de liberté, dont deux à la tête, pèse environ 41 kg et dispose d'une tête d'interaction avec caméra RGB monoculaire, de mains dextres à 6 degrés de liberté en standard et d'un calculateur de développement Orin NX supplémentaire.
Pas dans la configuration de base. La caméra de profondeur Intel D435i est proposée en option, et l'association d'une caméra de profondeur et d'un LiDAR 3D relève de la configuration avec tête de perception, qu'il faut choisir spécifiquement.
La charge utile est de 3 kg. La répartition de cette charge entre les bras ou les mains est confirmée dans le devis : il ne faut donc pas la lire comme une capacité de levage par main.
Côté matériel, plans des modules et du corps, nomenclatures, définitions d'interfaces, informations sur les PCB et modèles 3D ; côté logiciel, pilotes de moteurs, algorithmes de marche, modèles de perception et de décision, middleware ROS 2, un SDK, des environnements de simulation et du code d'entraînement.
Il est proposé sur devis : la version, les mains fournies, les capteurs, les modules de calcul, l'équipement de batterie et la révision de la documentation déterminent la configuration et sont confirmés pour chaque projet.
Consultés récemment
Vous n'avez encore consulté aucun produit.